Robô inteligente de limpeza de vidros
Model:311
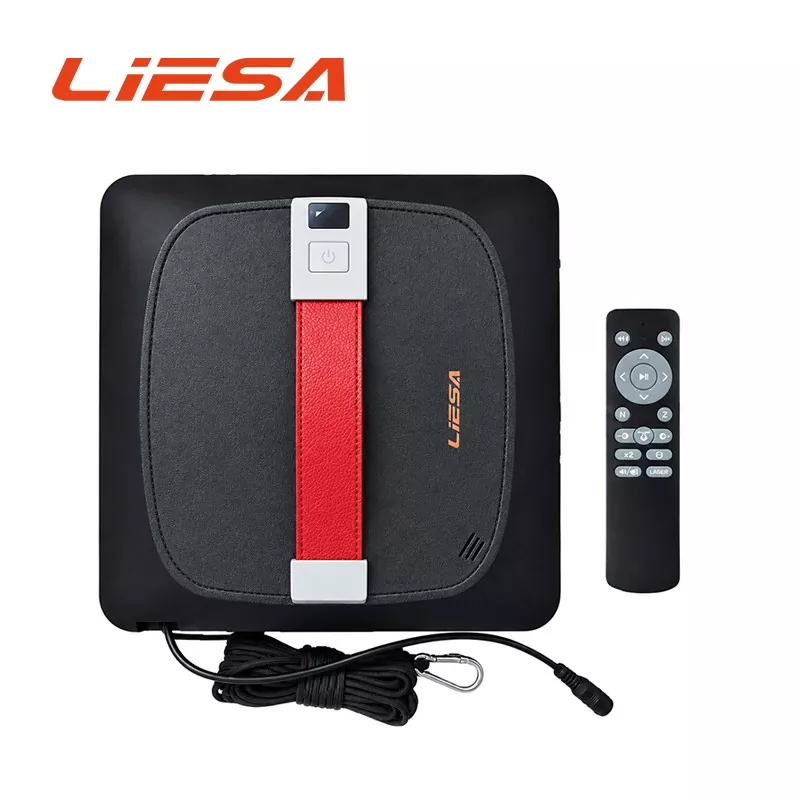
LIESA, um fabricante e fornecedor chinês, oferece o Robô Inteligente de Limpeza de Vidros LIESA 311 para limpeza automatizada de superfícies verticais lisas. Seu corpo quadrado em ABS de engenharia pesa 1,4 kg e combina pulverização atomizada nos dois lados, 10 modos de limpeza, detecção multissensor e sucção reserva UPS para limpeza de vidros residenciais e comerciais.
O robô inteligente para limpeza de vidros LIESA 311 foi projetado para usuários que precisam de uma máquina compacta para limpeza recorrente de superfícies verticais sem limpeza manual constante. A caixa quadrada é construída em ABS de nível de engenharia, enquanto o sistema de limpeza combina pulverização de água nos dois lados com padrão N, padrão Z e outras rotas programadas. Como um robô de limpeza de vidro produzido na fábrica na China, o 311 também integra detecção de pressão de ar, detecção de nível de água, reconhecimento de bordas, ajuste automático de pressão de ar e proteção de energia de reserva em seu sistema operacional.
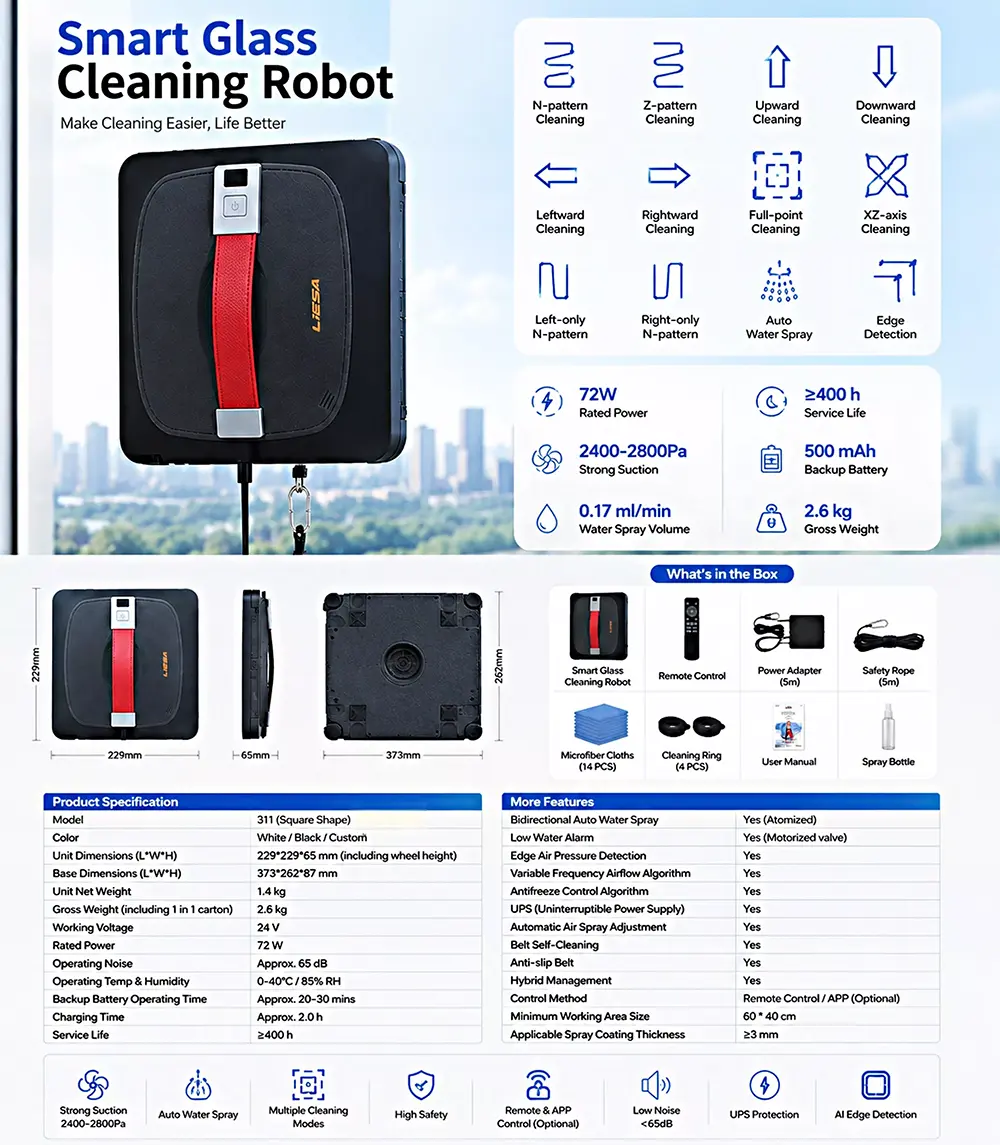
Especificações do produto
| Modelo | 311 (formato quadrado) | |
| Especificação | ||
| Cor | Branco/Preto/Personalizado | |
| Dimensões da unidade (C*L*A) mm | 229*229*65 (incluindo altura da roda) | |
| Material da Unidade | ABS de nível de engenharia | |
| Peso Líquido Unitário (kg) | 1.4 | |
| Peso bruto (incluindo caixa 1 em 1, kg) | 2,6kg | |
| Dimensões da base (C*L*A) mm | 373*262*87mm | |
| Dimensões da caixa 1 em 1 (C*L*A) mm | 388*100*285mm | |
| Dimensões da caixa 5 em 1 (C*L*A) mm | 545*405*310mm | |
| Logotipo da capa superior | YiYin/adesivo | |
| Recurso | Descrição | |
| Modos de trabalho | 1. Limpeza de padrão N, | |
| 2. Limpeza com padrão Z, | ||
| 3. Limpeza ascendente, | ||
| 4. Limpeza descendente, | ||
| 5. Limpeza para a esquerda, | ||
| 6. Limpeza à direita, | ||
| 7. Limpeza completa, | ||
| 8. Limpeza do eixo XZ (N+Z), | ||
| 9. Limpeza de padrão N somente à esquerda, | ||
| 10. Limpeza de padrão N somente à direita | ||
| Tempo de operação da bateria reserva | Aprox. 20-30 minutos | |
| Tempo de carregamento | Aprox. 2h00 | |
| Ruído operacional | Aprox. 65dB | |
| Temperatura operacional e faixa de umidade | 0-40°C / 85% UR | |
| Potência nominal | 72W | |
| Tensão nominal | 24V | |
| Vida útil | ≥400 horas | |
| Spray de água automático bidirecional | Sim (atomizado) | |
| Número de pulverizadores | 2 (Pulverizador de dois lados, 1 cabeça de cada lado) | |
| Volume de pulverização de água | 0,17 ml/min | |
| Área de pulverização eficaz | Aprox. 120 m² | |
| Alarme de água baixa | Sim (válvula de água motorizada) | |
| Detecção de pressão de ar na borda | Sim | |
| Algoritmo de fluxo de ar de frequência variável | Sim | |
| Algoritmo de controle anticongelante | Sim | |
| UPS (fonte de alimentação ininterrupta) | Sim | |
| Ajuste automático de pulverização de ar | Sim | |
| Autolimpeza da correia | Sim | |
| Cinto antiderrapante | Sim | |
| Gestão Híbrida | Sim | |
| Suporte multilíngue | Sim (chinês + 1 idioma incluído; idiomas adicionais disponíveis por um custo extra) | |
| Velocidade do ventilador | 31.500 RPM ±10% (sem carga) | |
| Configurações de velocidade | Fixo | |
| Queda vertical máxima sob pulverização cronometrada | 5,5kgf | |
| Pressão operacional do ventilador | 2.400-2.800 Pa | |
| Atualização manual | Sim | |
| Alarme de bateria fraca | Sim | |
| Método de controle | Controle remoto (infravermelho) / APP (opcional) | |
| Tamanho mínimo da área de trabalho | 60*40 centímetros | |
| Espessura aplicável do revestimento por pulverização | ≥3mm | |
| Aplicações adequadas | Piscinas profundas, jardins paisagísticos, grandes muros de pedra, fontes, portas de madeira, etc. | |
| Recurso | Sub-recurso/especificação | Detalhes |
| Luz indicadora | Indicador de energia / Diferentes significados de cores | Sim |
| Motor | Tipo de motor momentâneo | Motor DC sem escova (totalmente refrigerado a ar) |
| Tipo de motor de acionamento | 2 peças de motores sem escova DC | |
| Bateria | Tipo de Bateria | Célula cilíndrica de íons de lítio |
| Capacidade da bateria (mAh) | 500 (4 x 14.500 baterias cilíndricas) | |
| Corrente de carga (mA) | Aprox. 230 (em corrente constante) | |
| Tanque de água | Capacidade (ml) | 60 |
| Pulverizador de água | Bicos cerâmicos de duas fileiras (2*1) | |
| Adaptador | Entrada: AC(V), Frequência(Hz), Corrente(A) | CA 100 ~ 240 V, 50/60 Hz, 2,0 A |
| Saída: Tensão (V), Corrente (A) | 24V/3,0A | |
| Linha de Segurança | Guarda de segurança (Kgf) | 135 |
| Comprimento da corda de segurança | Aprox. 5m | |
| Outro | Quantidade | 2 |
| Dimensões (LWH) mm | 233*233*4,0 | |
| Sensores | Sensor de 6 eixos | 1 |
| Sensor fotoelétrico | 4 | |
| Sensor de nível de água | 1 | |
| Sensor de pressão de ar altamente sensível | / | |
| Certificações | CE | Sim |
| Código da FCC | Sim | |
| RoHS | Sim | |
| REEE | Sim | |
| Dados de instalação | Capacidade do contêiner de 20 Hz | 2.200 unidades |
| Capacidade do contêiner de 40 Hz | 4300 unidades | |
| Capacidade do contêiner 40HQ | 5200 unidades | |
Vantagens do produto
1. Forma quadrada para acesso mais direto aos cantos
O robô inteligente para limpeza de vidros usa uma caixa quadrada em vez de um corpo arredondado. Este formato foi projetado para trabalhar mais próximo das bordas retas e cantos de superfícies de vidro com moldura adequada, tornando o caminho de limpeza mais prático em áreas onde uma caixa curva pode deixar mais distância da moldura.
Sua estrutura quadrada funciona com rotas de limpeza programadas para realizar tarefas rotineiras de limpeza vertical em diferentes layouts de janelas.
2. Pulverização atomizada de dois lados
O sistema de limpeza usa pulverização de água atomizada nos dois lados, em vez de depender da aplicação de água de um único lado.
As duas direções de pulverização distribuem a umidade ao redor do caminho de limpeza e auxiliam na limpeza úmida durante a operação. Isto é particularmente útil quando a poeira superficial ou sujeira aderida precisa ser amolecida antes que o pano de limpeza passe sobre a área.
3. 10 modos de limpeza para diferentes padrões de movimento
O LIESA 311 oferece 10 modos de limpeza, incluindo caminhos de limpeza padrão N, padrão Z, vertical, horizontal e eixo cruzado.
Diferentes programas de movimento proporcionam ao usuário mais flexibilidade ao trabalhar com superfícies de vidro adequadas e diferentes requisitos de limpeza.
4. Monitoramento multissensor
O robô combina vários componentes de detecção, incluindo:
· Sensor de 6 eixos
· Sensor fotoelétrico
· Sensor de nível de água
· Sensor de pressão de ar de alta sensibilidade
Esses sensores suportam diferentes partes do processo de limpeza, incluindo reconhecimento de bordas, monitoramento do nível de água e detecção de pressão de ar.
O resultado é um sistema de controle mais coordenado, em vez de um robô de limpeza que depende apenas da programação do movimento.
5. Ajuste de pressão de ar variável
A pressão do ar de trabalho é especificada em 2.400–2.800 Pa com ajuste variável.
O sistema utiliza feedback da pressão do ar para monitorar a condição do acessório do robô e aplica um algoritmo automático de ajuste da pressão do ar durante a operação. Isto ajuda a máquina a responder às alterações encontradas em superfícies verticais adequadas.
6. Sucção de backup UPS e corda de segurança de 5m
O embutidoBateria reserva do no-break pode manter a sucção por aproximadamente 20–30 minutos após uma falha de energia.
A Corda de segurança de 5 metros também é fornecido como uma contenção física secundária. Os dois recursos abordam diferentes aspectos da operação vertical: a energia de reserva ajuda a manter a fixação após uma interrupção, enquanto o cabo fornece proteção física adicional.
7. Estrutura leve de 1,4 kg
Com peso líquido de 1,4kg, o LIESA 311 foi projetado para facilitar o manuseio durante a instalação e remoção.
Para utilizadores que limpam regularmente um grande número de janelas, uma máquina mais leve também pode reduzir o esforço necessário para mover o robô entre áreas de trabalho.
Sistema de limpeza
Aplicação de água nos dois lados
O sistema de pulverização atomizada nos dois lados aplica água na área de limpeza durante a operação. A aplicação controlada de água auxilia na limpeza úmida, ao mesmo tempo que ajuda a evitar a pulverização manual excessiva.
Vários caminhos de limpeza
Os 10 modos de limpeza disponíveis cobrem diferentes padrões de movimento programados. As rotas de padrão N e padrão Z fornecem caminhos alternativos, enquanto os modos vertical, horizontal e de eixo cruzado oferecem opções de movimento adicionais.
Reconhecimento de borda
O sistema de sensores integrado suporta a detecção de bordas, ajudando o robô a identificar os limites de uma superfície de trabalho adequada e a ajustar seu movimento de acordo.
Segurança e Proteção
A limpeza vertical requer mais do que apenas uma função de limpeza. O robô automático para limpeza de vidros combina vários recursos de proteção de suporte.
Energia de reserva do UPS
Mantém a sucção por aproximadamente 20 a 30 minutos após uma interrupção de energia externa.
Corda de segurança de 5m
Fornece uma restrição física adicional durante operação elevada.
Detecção de Pressão Aérea
Monitora as condições de pressão durante o uso e funciona com o sistema de pressão de ar variável.
Detecção de borda
Ajuda a identificar os limites da superfície de trabalho durante o movimento automático.
Lembrete de bateria fraca
Fornece um aviso quando a bateria está fraca.
Estas funções destinam-se a apoiar uma operação mais segura, mas o robô deve sempre ser utilizado de acordo com as instruções de operação do fabricante e os requisitos da superfície de trabalho.
Cenários de aplicação
Janelas Residenciais
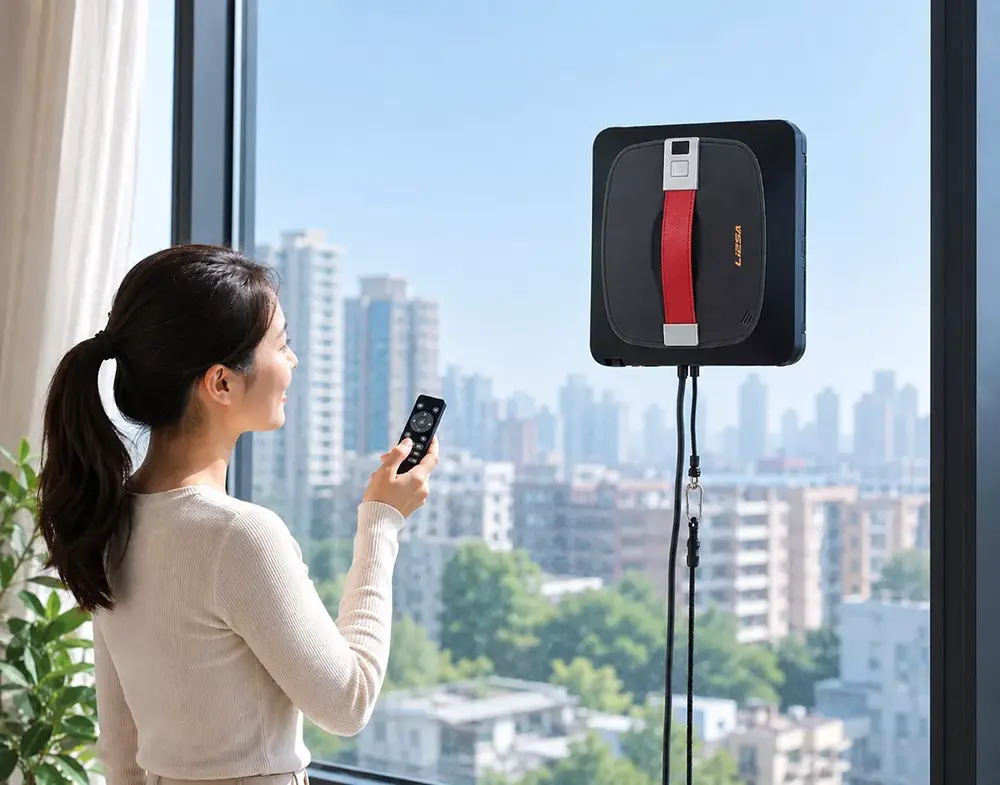
O robô de limpeza automática de vidros pode ser usado para limpeza recorrente de janelas domésticas e outras superfícies de vidro verticais lisas adequadas.
Apartamentos em arranha-céus
Sua função de limpeza automática e design de energia reserva o tornam adequado para tarefas de limpeza de rotina em janelas residenciais compatíveis.
Edifícios Comerciais
O robô pode ser usado em superfícies de vidro adequadas em escritórios, lojas e outras propriedades comerciais.
Janelas do chão ao teto
O corpo quadrado e os caminhos de movimento programados são adequados para grandes superfícies de vidro verticais lisas, onde o requisito mínimo de área de trabalho é atendido.
Portas de vidro e superfícies duras lisas
Portas de vidro compatíveis, superfícies de pedra e outras superfícies verticais lisas também podem ser consideradas para limpeza de rotina.
Controle e funções inteligentes
Controle remoto infravermelho
Umcontrole remoto infravermelho é fornecido para operação direta do robô.
Controle de APP opcional
O controle APP pode ser adicionado para configurações selecionadas, dando aos distribuidores e marcas uma opção de controle adicional para seus mercados-alvo.
Ajuste automático da pressão do ar
O sistema de controle pode ajustar automaticamente a pressão do ar de acordo com as condições operacionais, trabalhando em conjunto com o sensor de pressão.
Detecção de borda baseada em sensor
As entradas fotoelétricas e outros sensores suportam a detecção dos limites da superfície de trabalho durante o movimento automático.
Monitoramento do nível da água
O sensor de nível de água fornece uma maneira de monitorar a água disponível para pulverização e emitir um lembrete de nível de água baixo.
Construção do Produto
Carcaça ABS de Engenharia
O robô usa um corpo ABS de nível de engenharia com design estrutural quadrado e peso líquido de 1,4 kg.
Conjunto de pulverização
O sistema de pulverização atomizado de dois lados distribui água ao redor do caminho de limpeza para limpeza úmida.
Sistema de Sensores
A máquina integra componentes fotoelétricos de 6 eixos, sensores de nível de água e pressão de ar para diferentes funções de monitoramento e controle.
Sistema de sucção
O sistema de pressão de ar variável opera dentro de uma faixa especificada de 2.400 a 2.800 Pa para apoiar a adesão em superfícies verticais adequadas.
Sistema de energia reserva
A bateria do UPS fornece aproximadamente 20 a 30 minutos de retenção de sucção após falha de energia.
Perguntas frequentes
Q1: Quais modos de limpeza o LIESA 311 suporta?
O robô fornece10 modos de limpeza, incluindo caminhos de limpeza de padrão N, padrão Z, vertical, horizontal e de eixo cruzado.
Q2: O LIESA 311 pulveriza água automaticamente?
Sim. Ele usa umsistema automático de pulverização de água atomizado de dois lados para apoiar a limpeza úmida durante a operação.
Q3: O que acontece quando o fornecimento de energia é interrompido?
O embutidoA bateria reserva do UPS pode manter a sucção por aproximadamente 20 a 30 minutos após falha de energia.
Q4: Uma corda de segurança está incluída?
Sim. UMCorda de segurança de 5 metros está incluído como acessório de segurança padrão.
Q5: Quais sensores estão instalados no robô?
O 311 incluiSensores fotoelétricos de 6 eixos, de nível de água e de pressão de ar para detecção de bordas, monitoramento de água e funções relacionadas à pressão.
Q6: Qual é a faixa de pressão de ar especificada?
A máquina opera dentro de um determinadoFaixa de pressão de ar variável de 2.400 a 2.800 Pa.
Q7: O robô pode ser controlado manualmente?
Sim.Controle remoto infravermelho é padrão, enquanto o controle APP está disponível como uma configuração opcional.
Categoria Relacionada
Enviar consulta
Informações de contato
-
Endereço
No.1, Keyuan Wei 1st Road, distrito de Laoshan, cidade de Qingdao, província de Shandong, China
-
Tel
-
E-mail
Bem-vindo ao nosso site! Para dúvidas sobre nossos produtos ou lista de preços, deixe seu e-mail para nós e entraremos em contato em até 24 horas.
produtos relacionados


Recomendações de notícias