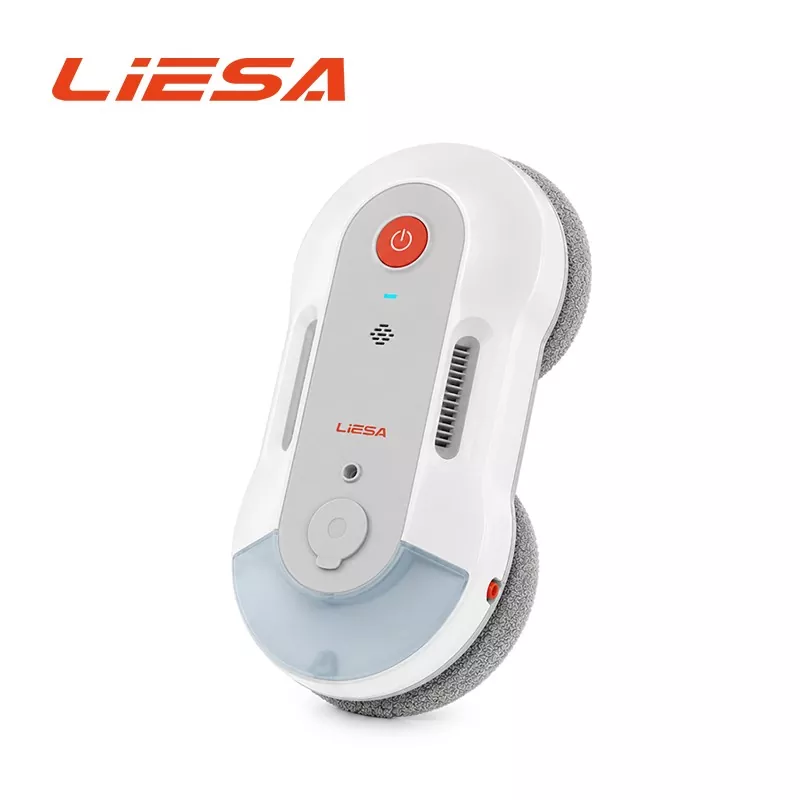
Robô automático de limpeza de vidros
Model:309 Ultra
LIESA, um fabricante e fornecedor da China, apresenta o Robô Automático de Limpeza de Vidro com Pulverização Dupla Face com pulverização de bolhas de alta energia em escala de mícron, almofadas de limpeza duplas, planejamento automático de caminho e retenção de sucção desligada. Projetado para superfícies verticais lisas adequadas, o 309 Ultra oferece suporte à limpeza de vidros residenciais e comerciais de arranha-céus com operação remota e múltiplas funções de segurança.
Construído em torno de um conceito de limpeza úmida de dupla face, oLIESA 309 Robô Automático de Limpeza de Vidro com Pulverização Ultra Dupla Face combina tecnologia de spray de bolhas em escala micrométrica com almofadas de limpeza duplas sincronizadas para soltar e remover sujeira de superfícies de vidro adequadas. Como umFabricante e fábrica de máquina robótica de limpeza de vidro na China, a LIESA integra controle programável, detecção de bordas, monitoramento de pressão e proteção de sucção de reserva em um sistema, tornando a máquina adequada para aplicações de limpeza residencial e comercial onde é necessária a limpeza manual repetitiva de janelas.
Especificações do produto
|
Visão geral |
Modelo |
309 ultra |
|
|
Nome do produto |
Robô de limpeza de janelas com pulverização dupla face |
||
|
Cor |
Branco + Eixo Secundário / Eixo Fixo |
||
|
Aparência (renderização de design) |
Unidade principal x1, adaptador x1, cabo CA x1, cabo impermeável DC x1, proteção ambiental x10, válvula de segurança x1, conector de canal x1, acessório de sucção x1, acessório ponderado x1 |
||
|
Lista de embalagem |
|
||
|
Especificações detalhadas |
|||
|
Pacote |
Cor |
Branco / Rosa |
|
|
Dimensões da unidade principal (C×L×A) mm |
295*147*72,2 |
||
|
Material da Unidade Principal |
A82 (Grau de Engenharia) 4C |
||
|
Peso Líquido da Unidade Principal (kg) |
1.2 (incluindo moldura, disco protetor, 1 capa protetora) |
||
|
1 EM 1 |
2,5KG |
||
|
Dimensões da capa protetora (C×A×A) mm |
315x167x198 |
||
|
Dimensões do canal de 11 polegadas (C×A×A) mm |
300x179x165 |
||
|
Dimensões do canal de 16 polegadas (C×A×A) mm |
295x256x529 |
||
|
|
|
Peso / Processo |
20 segundos |
|
Função |
Modo de Engenharia |
1 |
|
|
Tempo medido de operação da bateria (min) |
20min - 30min |
||
|
Tempo de carregamento (h) |
Aprox. 0,5h |
||
|
Corrente Operacional (A) |
Aprox. 65 |
||
|
Temperatura operacional e faixa de umidade (℃/UR) |
0~40°C 85% |
||
|
Velocidade operacional (min/m²) |
4min/m² |
||
|
Potência nominal (W) |
90W |
||
|
Tensão nominal (V) |
24V |
||
|
Velocidade do motor de ventilação (r/min) |
2700 RPM ±3% |
||
|
Nível máximo esperado do parâmetro de teste (kg) |
3,8 (200Pa), 3,6 (200Pa) |
||
|
Nível de Vácuo (Pa) |
2000 ~ 580 Pa |
||
|
Valor Negativo |
Sim |
||
|
Atualização manual |
Sim |
||
|
Alarme de nível de carga |
Sim (fatores de ajuste considerados) |
||
|
Método de controle |
2.62 Controlador Programável (pode ser atualizado até 30% posteriormente) |
||
|
Princípio de Amostragem |
Estrutura multiponto, comprimento fixo + corrente, sem deslocamento, sensor de pressão de ar |
||
|
Tamanho mínimo da área de trabalho (cm) |
30*30 |
||
|
Superfícies de trabalho adequadas |
Vidro, Desktop, Mármore |
||
|
Luz indicadora |
|
||
|
Indicador de energia/indicador de status (definições de luz) |
Sim |
||
|
Motor |
|
||
|
Tipo de motor geral |
Motor sem escova CC |
||
|
Tipo de motor de acionamento |
Motor reversível 2x2 CC |
||
|
Bateria (interna) |
|
||
|
Tipo de Bateria |
Íon de lítio |
||
|
Capacidade da bateria (mAh) |
450 |
||
|
Corrente de carga (mA) |
Aprox. 300 (em corrente constante) |
||
|
Adaptador |
|
||
|
Entrada: AC(V), Frequência(Hz), Corrente(A) |
CA 100-240 V, 50/60 Hz ±5% |
||
|
Saída: Tensão (V), Corrente (A) |
24V/3,75A |
||
|
Segurança |
|
||
|
Limite de Torque de Segurança (Kgf) |
>120kgf |
||
|
Comprimento do campo cirúrgico/largura total da sala cirúrgica |
Aprox. 1,3m |
||
|
Peso (durante a operação) |
30kg |
||
|
Outros sensores |
|
||
|
Sensores e medição de distância |
1.6 Sensores de componentes (na unidade principal), 2 sensores de pressão de ar (na unidade de ar) |
||
|
Certificações |
|
||
|
Relatório de teste original |
Sim |
||
|
CE |
Sim |
||
|
RoHS |
Sim |
||
|
CEI |
Sim |
||
Tecnologia de limpeza central
Spray de bolhas em escala micrométrica
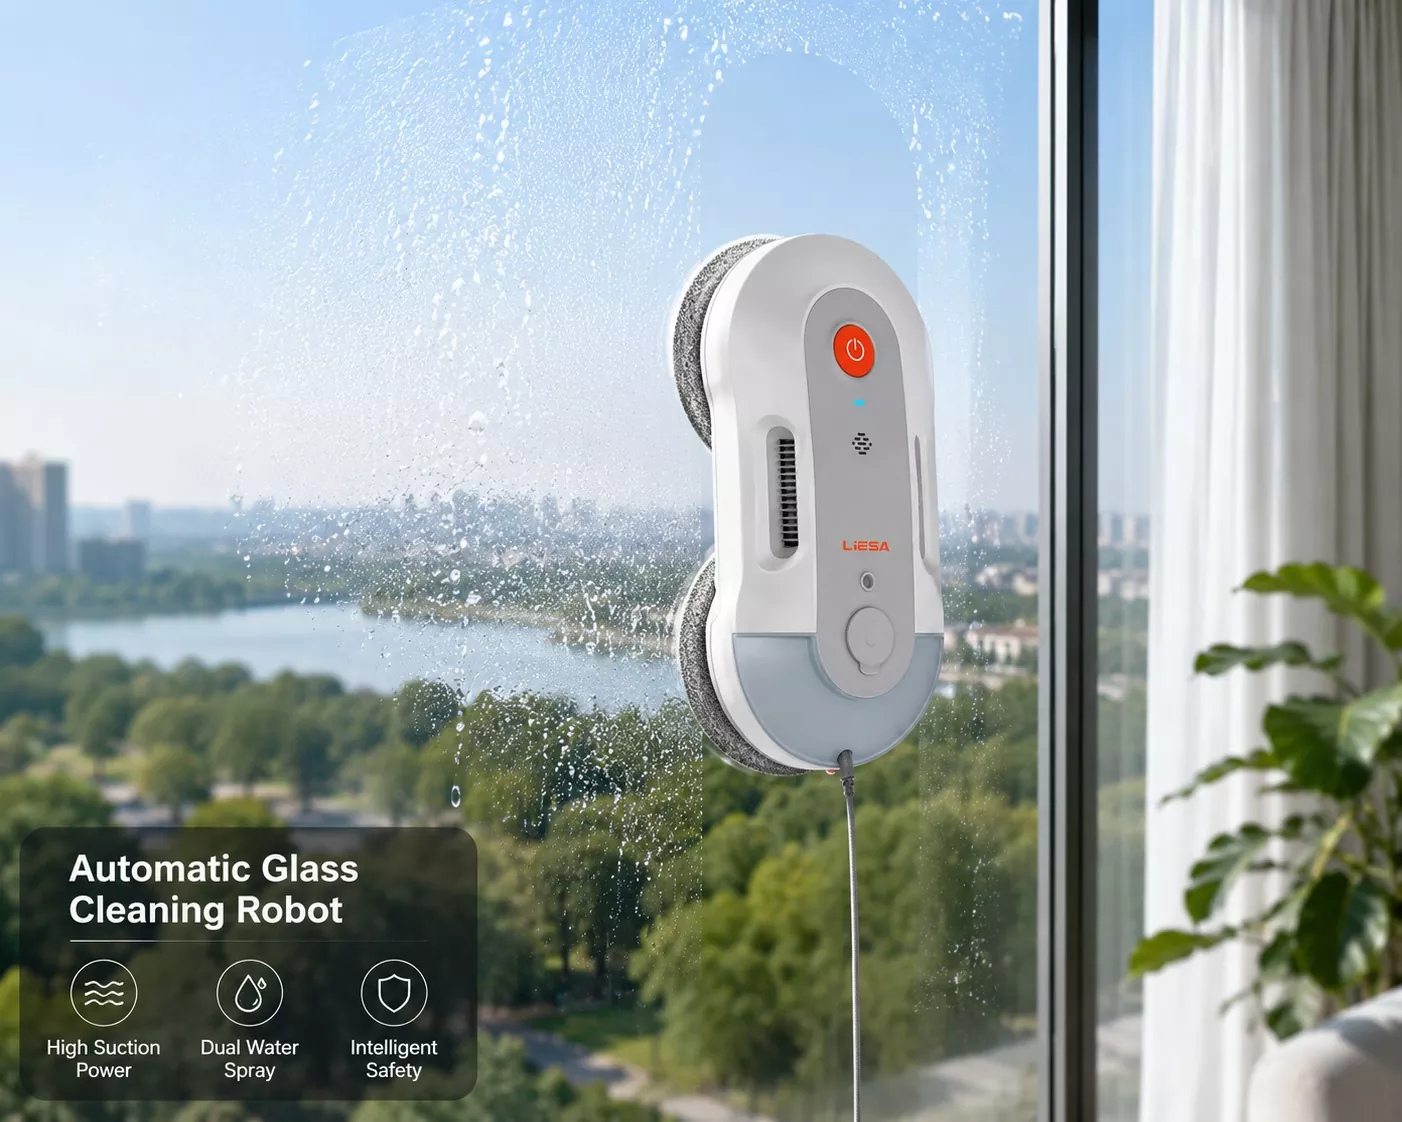
A característica definidora do 309 Ultra é a suatecnologia de limpeza de bolhas em escala micrométrica de alta energia. A água de alta pressão e o fluxo de ar interagem rapidamente para criar finas bolhas de água-ar, que são aplicadas na superfície de limpeza antes da limpeza.
Em comparação com a pulverização direta convencional, a abordagem de bolhas finas foi projetada para distribuir a umidade de maneira mais uniforme e ajudar a soltar a sujeira aderida antes que os panos de limpeza passem pela superfície.
Aplicação de água nos dois lados
O robô usaspray atomizador de dupla face, permitindo a aplicação de névoa de água de ambos os lados da área de limpeza. Isso funciona em conjunto com a estrutura de almofada dupla para apoiar a limpeza úmida na superfície de trabalho.
Almofadas duplas de limpeza de alta densidade
Duas almofadas de limpeza de alta densidade operam em conjunto com o sistema de pulverização. A combinação de umidade atomizada e limpeza mecânica foi projetada para melhorar a remoção de poeira diária e manchas aderidas de superfícies lisas adequadas.
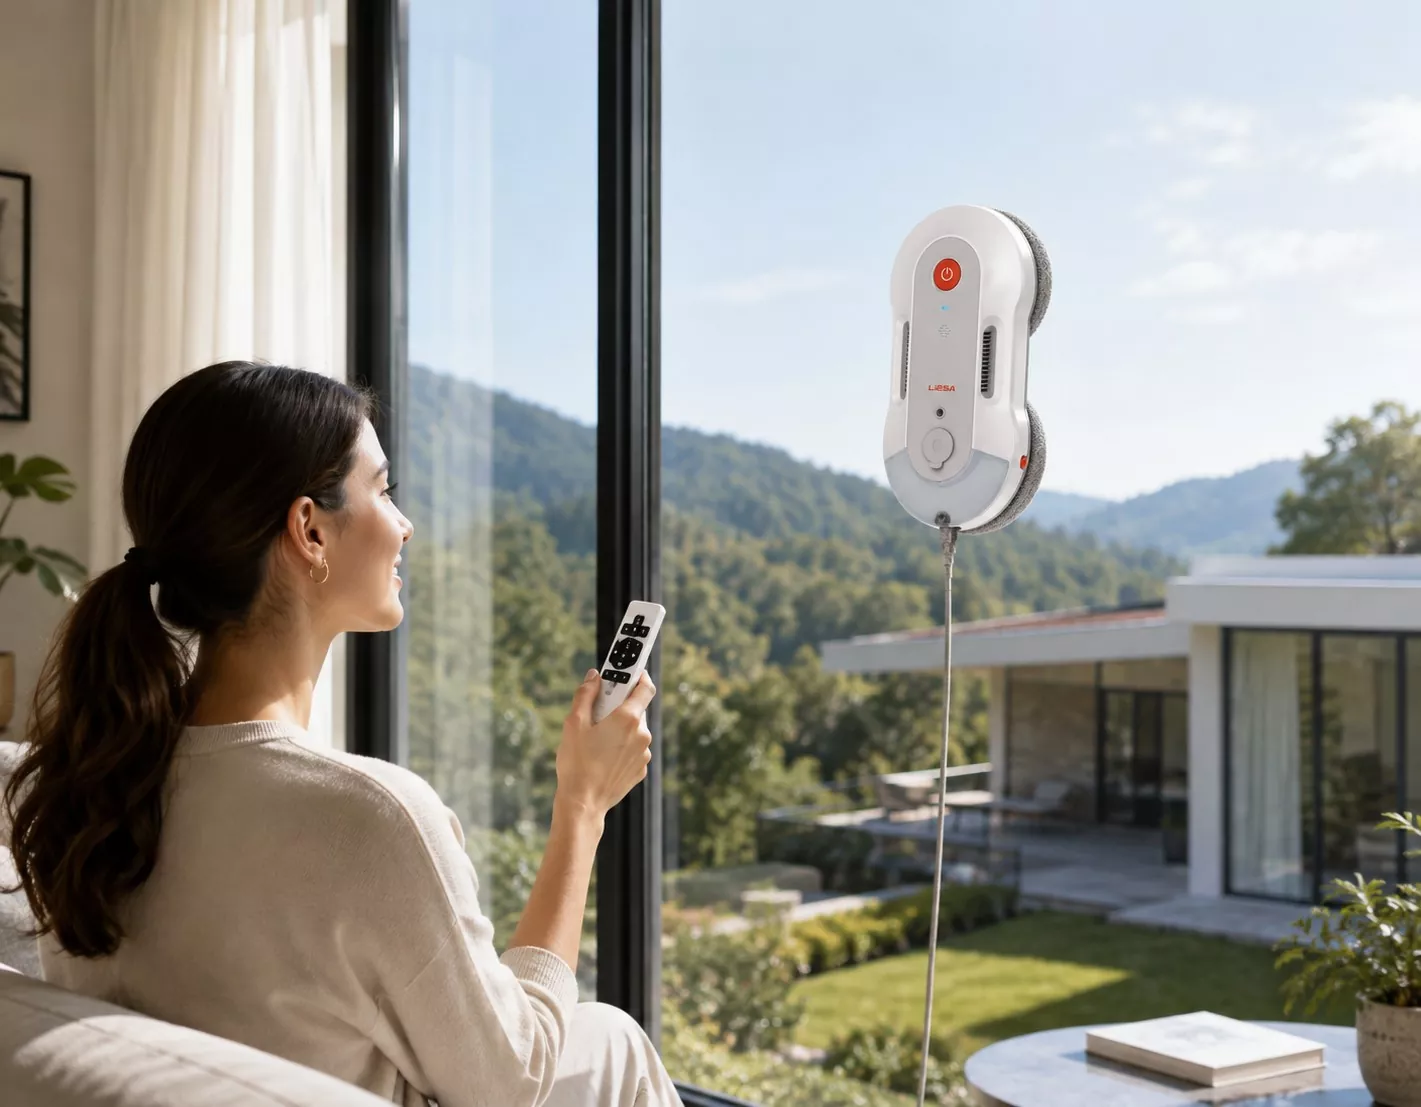
Sistema de Limpeza Inteligente
Planejamento Automático de Caminho
O robô automático de limpeza de vidro com pulverização dupla face usa umControlador programável 2.62 para gerenciar seu processo de limpeza. O sistema de controle oferece suporte ao planejamento automático de rotas para que o robô possa seguir um caminho de limpeza organizado, em vez de depender inteiramente do movimento manual contínuo.
Detecção de borda
A máquina incorpora reconhecimento de bordas baseado em sensor para identificar os limites da superfície de trabalho durante a operação. Isto ajuda a controlar o percurso de limpeza quando o robô se aproxima da borda de um painel de vidro adequado.
Controle manual
A limpeza automática é complementada porcontrole manual, permitindo ao operador intervir quando necessário para tarefas de posicionamento ou limpeza específicas.
Suporte para atualização de firmware
O sistema de controle programável suporta atualização posterior de firmware, proporcionando uma maneira de manter e expandir as funções de controle da máquina de acordo com a versão do produto aplicável.
Recursos de segurança para limpeza vertical
Retenção de sucção ao desligar
Quando a fonte de alimentação externa é interrompida, a bateria reserva pode manter a sucção por aproximadamente20–30 minutos. Isto proporciona tempo adicional para a máquina permanecer fixada à superfície de trabalho durante uma interrupção de energia.
Alerta de bateria fraca
A função de aviso de bateria fraca alerta o operador quando a bateria disponível está fraca, ajudando o usuário a responder antes que a energia de reserva se esgote.
Parada de emergência manual
A função de parada de emergência manual permite ao operador interromper a operação quando necessário.
Corda de segurança
Uma corda de segurança é fornecida como medida adicional de proteção física para aplicações de limpeza verticais e elevadas.
A combinação de sucção de reserva, monitoramento de sensor, controle de emergência e suporte de corda de segurança fornece diversas camadas de proteção operacional para tarefas adequadas de limpeza de superfícies verticais.
Compatibilidade de superfície
O 309 Ultra foi projetado parasuperfícies verticais lisas e planas e pode trabalhar com ambosvidro emoldurado e sem moldura.
As superfícies de aplicação adequadas incluem:
· Janelas de vidro
· Portas de vidro
· Vidro arquitetônico liso
· Superfícies de mármore adequadas
· Outras superfícies planas lisas compatíveis
A adequação real depende da condição da superfície, do nivelamento e da capacidade do robô de manter uma adesão estável.
Cenários de aplicação
Vidro residencial para arranha-céus
O 309 Ultra foi projetado para aplicações adequadas de limpeza de vidros residenciais, onde o acesso manual frequente a janelas elevadas é inconveniente.
Edifícios Comerciais
Pode ser utilizado em superfícies de vidro adequadas em escritórios, propriedades comerciais e outros edifícios que requeiram limpeza regular.
Janelas com e sem moldura
O suporte para vidro com e sem moldura oferece flexibilidade para diferentes designs de janelas arquitetônicas.
Portas de vidro comerciais
Portas de vidro liso adequadas também podem ser incluídas em tarefas de limpeza de rotina onde o robô pode manter uma adesão estável.
Pedra lisa e outras superfícies planas
A máquina pode ser considerada para outras superfícies lisas compatíveis, incluindo mármore adequado e superfícies duras planas.
Destaques do design do produto
Spray dupla face + limpeza com almofada dupla
Em vez de depender de uma única direção de pulverização, o Robô Automático de Limpeza de Vidros com Pulverização Dupla Face combinapulverização atomizada dupla face com dois panos de limpeza, criando um processo integrado de limpeza com spray úmido e pano.
Controle Programável
O controlador programável fornece uma plataforma para planejamento automático de rotas, reconhecimento de bordas e atualização de firmware.
Múltiplas funções de segurança
Retenção de sucção de desligamento, aviso de bateria fraca, parada de emergência manual e uma corda de segurança fornecida estão integrados ao sistema operacional para uso em limpeza vertical.
Operação Automática e Manual
Os usuários podem contar com caminhos de limpeza automáticos para operações de rotina, mantendo o controle manual quando for necessário posicionamento ou intervenção.
Suporte OEM e de marca própria
O LIESA 309 Ultra está disponível para projetos de marca própria e OEM no exterior.
A personalização pode abranger:
Logotipo do produto
A marca personalizada pode ser aplicada de acordo com as especificações OEM acordadas.
Cor do corpo
A cor do produto pode ser ajustada para diferentes identidades de marca ou canais de vendas.
Embalagem
Embalagens de varejo de marca e embalagens externas personalizadas podem ser desenvolvidas para distribuição internacional.
Programas de marca própria
O suporte OEM é adequado para vendedores de comércio eletrônico transfronteiriços, varejistas off-line e distribuidores de equipamentos de limpeza comercial.
Perguntas frequentes
Q1: Qual a principal tecnologia de limpeza utilizada pelo LIESA 309 Ultra?
O 309 Ultra usatecnologia de pulverização de bolhas em escala micrométrica de alta energia combinado com spray atomizador de dupla face e almofadas de limpeza duplas de alta densidade.
Q2: Ele pode limpar vidros com e sem moldura?
Sim. O produto foi projetado para suportarvidro emoldurado e sem moldura desde que a superfície seja lisa, plana e adequada para uma adesão estável.
Q3: O que acontece quando a fonte de alimentação falha?
A bateria reserva pode manter a sucção por aproximadamente20–30 minutos após falha de energia, proporcionando tempo adicional de conexão durante uma interrupção de energia.
Q4: O robô opera automaticamente?
Sim. O 309 Ultra suportaplanejamento automático de caminho e limpeza automática, enquanto o controle manual também está disponível quando a intervenção do operador é necessária.
Q5: Possui função de detecção de borda?
Sim. O sistema de controle e detecção suportadetecção de borda de janela para ajudar o robô a gerenciar seu caminho de limpeza próximo aos limites da superfície.
Q6: Existe uma função de parada de emergência manual?
Sim. UMfunção de parada de emergência manual está incluído como parte do projeto de segurança.
Q7: O 309 Ultra pode ser usado em outras superfícies além do vidro?
Ele foi projetado principalmente para superfícies verticais lisas adequadas e pode ser usado em materiais compatíveis, comomármore e outras superfícies planas lisas. A condição da superfície deve ser verificada antes do uso.
Q8: O produto suporta personalização OEM?
Sim. As opções OEM incluemlogotipos personalizados, cores de produtos e embalagens para projetos de marca própria no exterior.
Categoria Relacionada
Enviar consulta
Informações de contato
-
Endereço
No.1, Keyuan Wei 1st Road, distrito de Laoshan, cidade de Qingdao, província de Shandong, China
-
Tel
-
E-mail
Bem-vindo ao nosso site! Para dúvidas sobre nossos produtos ou lista de preços, deixe seu e-mail para nós e entraremos em contato em até 24 horas.
produtos relacionados


Recomendações de notícias